Máquinas eléctricas · Electrónica de potencia · lectura de 8 minutos
Servomotor y servoaccionamiento
El servomotor a fondo. Qué es un servo (motor, sensor de posición y regulador en lazo cerrado), servomotores industriales de imanes con encóder y su servoaccionamiento, servos de modelismo, lazos de posición, velocidad y par, cómo se dimensionan, fallos y ajustes.
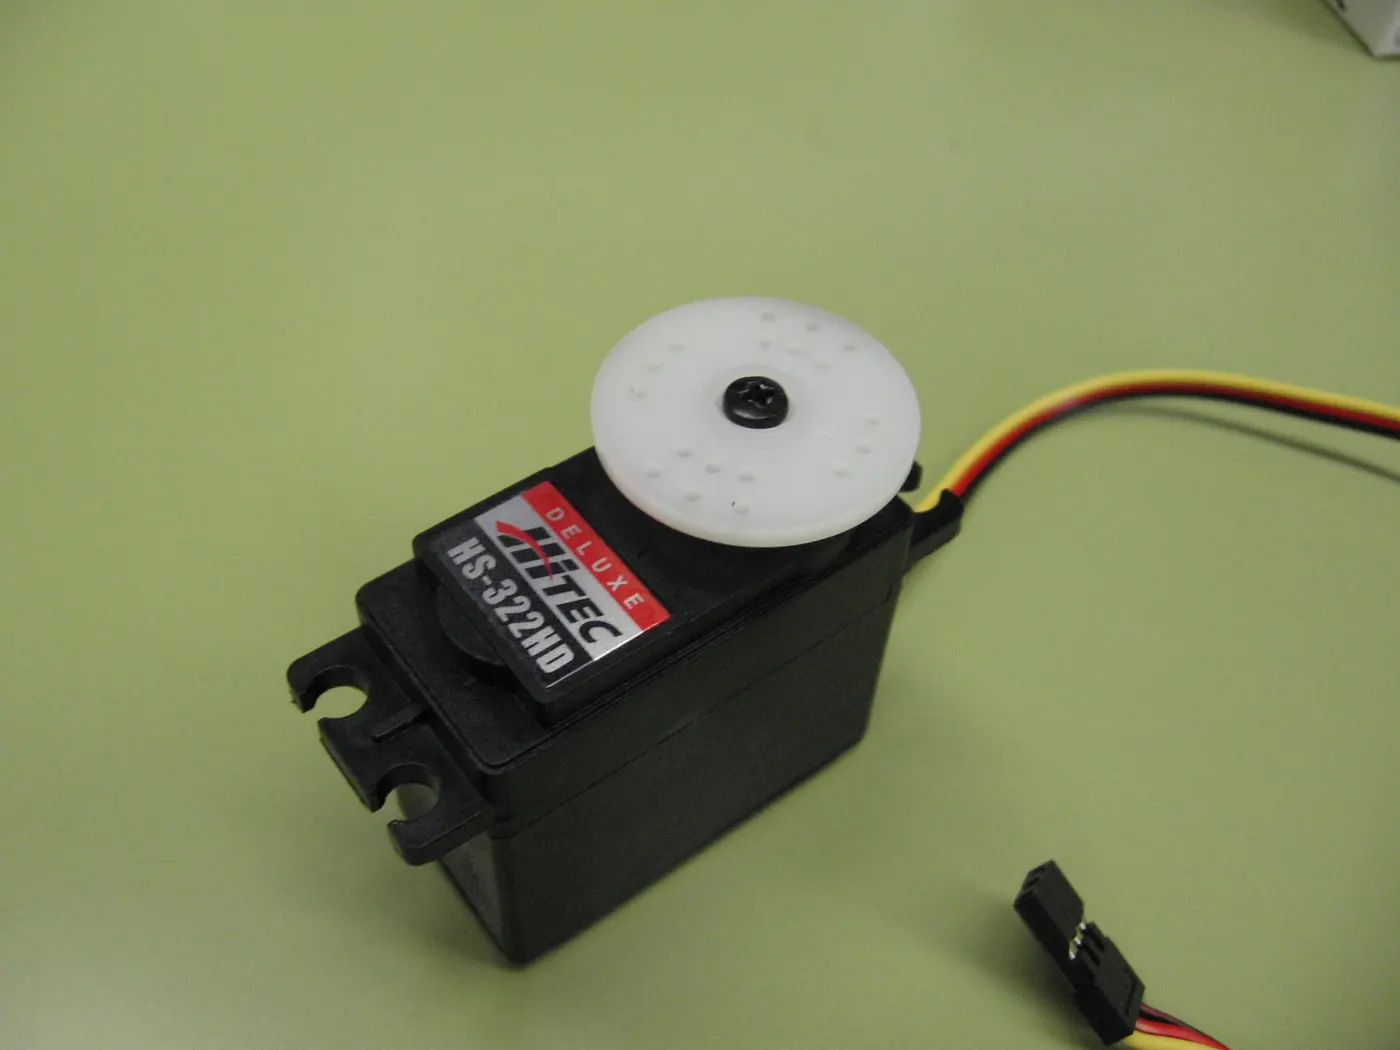
Servo de modelismo: dentro de la caja hay un motor de continua, una reductora, un potenciómetro que mide la posición y la electrónica de control.Foto: José Luis Gálvez (Digigalos) · CC BY-SA 2.5 · Wikimedia Commons
Qué es
Motor con sensor de posición controlado en lazo cerrado
Motor habitual
Síncrono de imanes permanentes (PMSM)
Sensor
Encóder incremental o absoluto, resólver
Usos
Robots, CNC, empaquetado, impresión, posicionado
Un servomotor no es un tipo de motor, sino un sistema: un motor, un sensor que mide dónde está su eje y un regulador que compara esa medida con la orden y corrige continuamente. Gracias a ese lazo cerrado, va exactamente a la posición o la velocidad pedidas aunque cambie la carga.
Cómo funciona
El controlador (un autómata o un control numérico) envía una consigna de posición, velocidad o par.
El servoaccionamiento (el «driver») compara la consigna con lo que mide el encóder del motor.
Calcula la corriente necesaria y la aplica al motor con un inversor, como un variador.
Repite el ciclo miles de veces por segundo.
Normalmente hay tres lazos anidados: par (corriente), el más rápido; velocidad; y posición, el más lento.
Tipos
Servomotores industriales: motores síncronos de imanes de baja inercia con encóder de alta resolución y freno de mantenimiento, alimentados por su servoaccionamiento.
Servos lineales: motores lineales que mueven directamente una mesa, sin husillo.
Servos de modelismo y robótica pequeña: un motor de continua con reductora y un potenciómetro, mandado con pulsos de anchura variable.
Partes de un servo industrial
Motor de imanes permanentes.
Encóder incremental o absoluto (o resólver) en el eje.
Freno electromagnético para ejes verticales.
Servoaccionamiento con inversor, regulador y funciones de seguridad.
Cables de potencia y de encóder apantallados.
Cómo se dimensiona
Perfil de movimiento: desplazamientos, velocidades, aceleraciones y tiempos.
Par necesario: el de la carga más el de acelerar las inercias.
Relación de inercias entre la carga y el motor (una relación alta empeora la estabilidad).
Par eficaz del ciclo frente al par nominal del motor (térmico) y par de pico frente al máximo.
Reductora o husillo si hace falta adaptar velocidad y par.
Ajuste
Las ganancias de los lazos se ajustan (a menudo con un autoajuste) para que el eje sea rápido y preciso sin vibrar ni pasarse de la posición.
Fallos típicos
Síntoma
Causa probable
Error de seguimiento
Par insuficiente, ganancias bajas, aceleraciones excesivas
Vibraciones o ruido
Ganancias excesivas, resonancias mecánicas
Error de encóder
Cable dañado o mal apantallado, encóder averiado
Sobrecarga del accionamiento
Mecánica agarrotada, freno que no suelta
Mantenimiento
Cables de encóder y potencia (sufren en cadenas portacables).
Freno de mantenimiento.
Copia de parámetros del accionamiento.
Mecánica: juego de reductoras y husillos.
Normativa aplicable
Reglamento (UE) 2023/1230 de máquinas y normas de seguridad funcional para las funciones de seguridad.
REBT para la instalación eléctrica.
Gráficos interactivos
Mueve los controles y mira qué pasa. Son modelos simplificados para entender la idea.
25 / 40
PWM: regular encendiendo y apagando
Encendido el 40 % del tiempo → valor medio de 4,8 V.
Encendiendo y apagando muy rápido, un motor o un LED solo «notan» el valor medio. Así regulan los variadores, los cargadores y las tiras LED sin perder energía en calor.
Supuestos del modelo
Señal ideal de 12 V, con flancos instantáneos.
17 / 40
Motor de inducción: par y velocidad
Gira a 1440 rpm: deslizamiento del 4 %. Más carga, más deslizamiento.
Un motor asíncrono de 4 polos (1500 rpm de sincronismo) gira un poco más despacio cuanto más carga mueve. Si la carga supera el par máximo, se frena y se cala.
Supuestos del modelo
Motor asíncrono de 4 polos a 50 Hz, con la curva de par aproximada por la fórmula de Kloss (deslizamiento de par máximo del 20 %, nominal del 4 %).
Seguridad
Peligro
Un eje servo puede moverse de golpe y con mucha fuerza por una orden del programa o tras un fallo. Las zonas de movimiento de robots y máquinas se protegen con resguardos y funciones de seguridad (par desconectado de forma segura, STO). Nunca se trabaja dentro sin activarlas.
Dudas habituales
¿Qué diferencia hay con un motor paso a paso?
El paso a paso avanza por pasos y normalmente no mide si ha llegado; si la carga es demasiado grande, pierde pasos sin enterarse. El servo mide siempre su posición y corrige; es más rápido, da más par a alta velocidad y no pierde la posición, pero es más caro y hay que ajustarlo.
¿Qué es el STO?
Par desconectado de forma segura (Safe Torque Off). Es una función de seguridad del servoaccionamiento que corta la energía al motor de forma certificada, para que no pueda generar par aunque la electrónica falle. Se usa para proteger a las personas sin desconectar toda la alimentación.