Máquinas eléctricas · Electrónica de potencia · lectura de 7 minutos
Motor paso a paso
El motor paso a paso a fondo. Cómo avanza un ángulo fijo por cada impulso, tipos (imán permanente, reluctancia variable, híbrido), unipolar y bipolar, micropasos, el driver, la pérdida de pasos, cómo se elige y dónde se usa (impresoras 3D, CNC pequeñas, posicionadores).
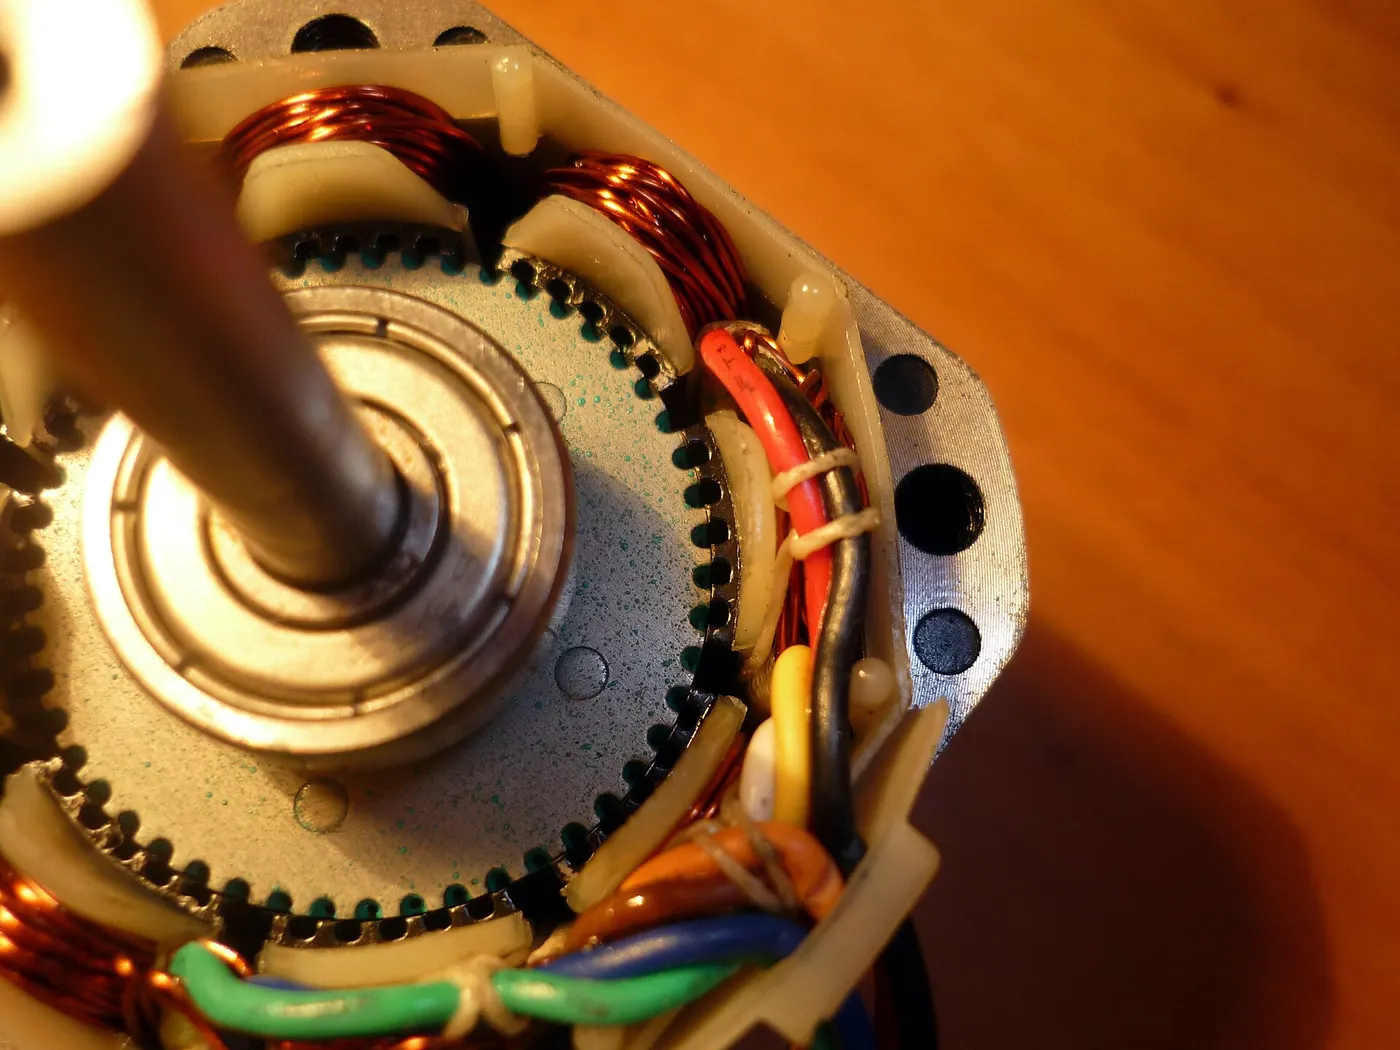
Interior de un motor paso a paso: las bobinas del estátor con sus dientes y el rotor.Foto: Dolly1010 · CC BY 3.0 · Wikimedia Commons
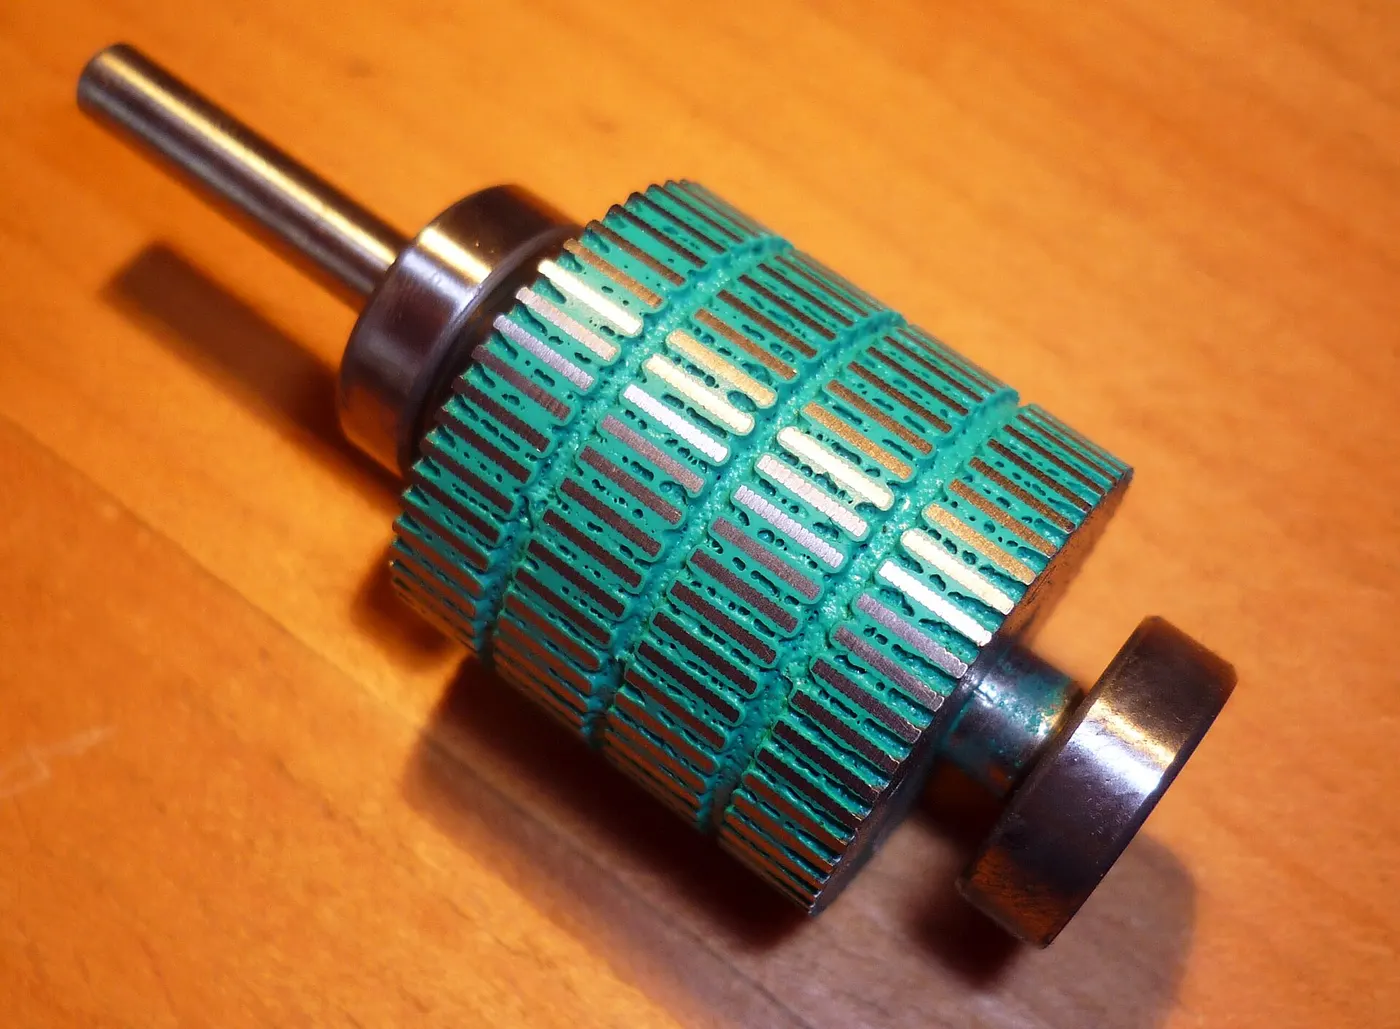
Rotor de un motor paso a paso híbrido, con sus dientes finos que dan el ángulo de paso.Foto: Dolly1010 · CC BY 3.0 · Wikimedia Commons
Paso típico
1,8° (200 pasos por vuelta) en los híbridos
Control
Driver que da impulsos de corriente a las fases
Ventaja
Posiciona sin sensor, par alto parado
Límite
Pierde pasos si la carga o la aceleración son excesivas
Un motor paso a paso convierte cada impulso eléctrico en un giro de un ángulo fijo, el paso. Si se le envían 200 impulsos y su paso es de 1,8°, da exactamente una vuelta. Por eso se puede posicionar sin medir, solo contando impulsos: es la base de las impresoras 3D, los plotters, las pequeñas máquinas CNC y muchos posicionadores.
Cómo funciona
El estátor tiene varias fases (normalmente dos) con dientes.
El driver alimenta las fases en una secuencia.
El rotor se alinea con el campo de las fases activas.
Al cambiar la fase activa, el rotor avanza un paso para alinearse de nuevo.
La velocidad depende de la frecuencia de los impulsos; el sentido, del orden de la secuencia.
Tipos
Tipo
Rotor
Rasgos
De imán permanente
Imán con pocos polos
Pasos grandes, baratos
De reluctancia variable
Hierro dentado sin imán
Sin par de retención sin corriente
Híbrido
Imán y hierro dentado
Pasos pequeños (1,8° o 0,9°) y buen par; el más usado
Unipolar y bipolar
Unipolar: cada fase tiene una toma central; el driver es sencillo, pero se usa media bobina cada vez.
Bipolar: la corriente se invierte en cada bobina con un puente; más par con el mismo motor. Es lo habitual hoy.
El driver
Genera las corrientes de las fases a partir de dos señales: paso y dirección. Limita la corriente (con PWM), permite micropasos y suele reducir la corriente en reposo.
Cómo se elige
Par necesario a la velocidad de trabajo (el par baja mucho al subir la velocidad).
Ángulo de paso y resolución.
Tamaño normalizado de brida (NEMA 17, 23…).
Corriente por fase compatible con el driver.
Margen de par para no perder pasos (un 30–50 %).
Fallos típicos
Síntoma
Causa probable
Pierde pasos (la posición se desplaza)
Par insuficiente, aceleración excesiva, corriente baja
Vibra o hace ruido a cierta velocidad
Resonancia; se mejora con micropasos o amortiguación
Se calienta mucho
Corriente excesiva en el driver
No gira, solo tiembla
Una fase mal conectada
Mantenimiento
Comprobar conexiones y corriente ajustada en el driver.
Rodamientos y acoplamientos.
En máquinas críticas, añadir un encóder para detectar pérdidas de pasos (lazo cerrado).
Normativa aplicable
Se usan normalmente a muy baja tensión. En máquinas, el Reglamento (UE) 2023/1230 de máquinas para las funciones de seguridad.
Gráficos interactivos
Mueve los controles y mira qué pasa. Son modelos simplificados para entender la idea.
25 / 40
PWM: regular encendiendo y apagando
Encendido el 40 % del tiempo → valor medio de 4,8 V.
Encendiendo y apagando muy rápido, un motor o un LED solo «notan» el valor medio. Así regulan los variadores, los cargadores y las tiras LED sin perder energía en calor.
Supuestos del modelo
Señal ideal de 12 V, con flancos instantáneos.
16 / 40
El campo magnético de un cable
Con 50 A, a 10 cm hay unos 100 µT y a 1 m, 10 µT. El campo terrestre ronda los 45 µT en España.
Toda corriente crea un campo magnético en círculos alrededor del conductor, que se debilita con la distancia. En una manguera real, fase y neutro van juntos y sus campos casi se anulan.
Supuestos del modelo
Un conductor recto, largo y aislado, en el aire, con corriente continua o valor eficaz. B = μ0·I/(2π·r).
En imágenes
Pulsa una foto para verla en grande con sus datos.
Dudas habituales
¿Por qué se calienta aunque esté parado?
Porque para mantener su posición con par, el driver sigue haciendo circular corriente por las bobinas. Muchos drivers reducen esa corriente cuando el motor está quieto para que se caliente menos.
¿Qué son los micropasos?
El driver reparte la corriente entre las fases en proporciones intermedias para que el rotor se coloque entre dos pasos completos. Así el movimiento es más suave y silencioso. No aumenta la precisión real tanto como parece, pero reduce vibraciones.