Máquinas eléctricas · Electrónica de potencia · lectura de 9 minutos
Motor de imanes permanentes y sin escobillas (BLDC)
Los motores de imanes permanentes a fondo. El motor síncrono de imanes (PMSM) y el de corriente continua sin escobillas (BLDC), cómo funcionan con su electrónica, imanes de neodimio y ferrita, ventajas de rendimiento y tamaño, dónde se usan (vehículos, bombas, ventiladores, drones), fallos y precauciones.
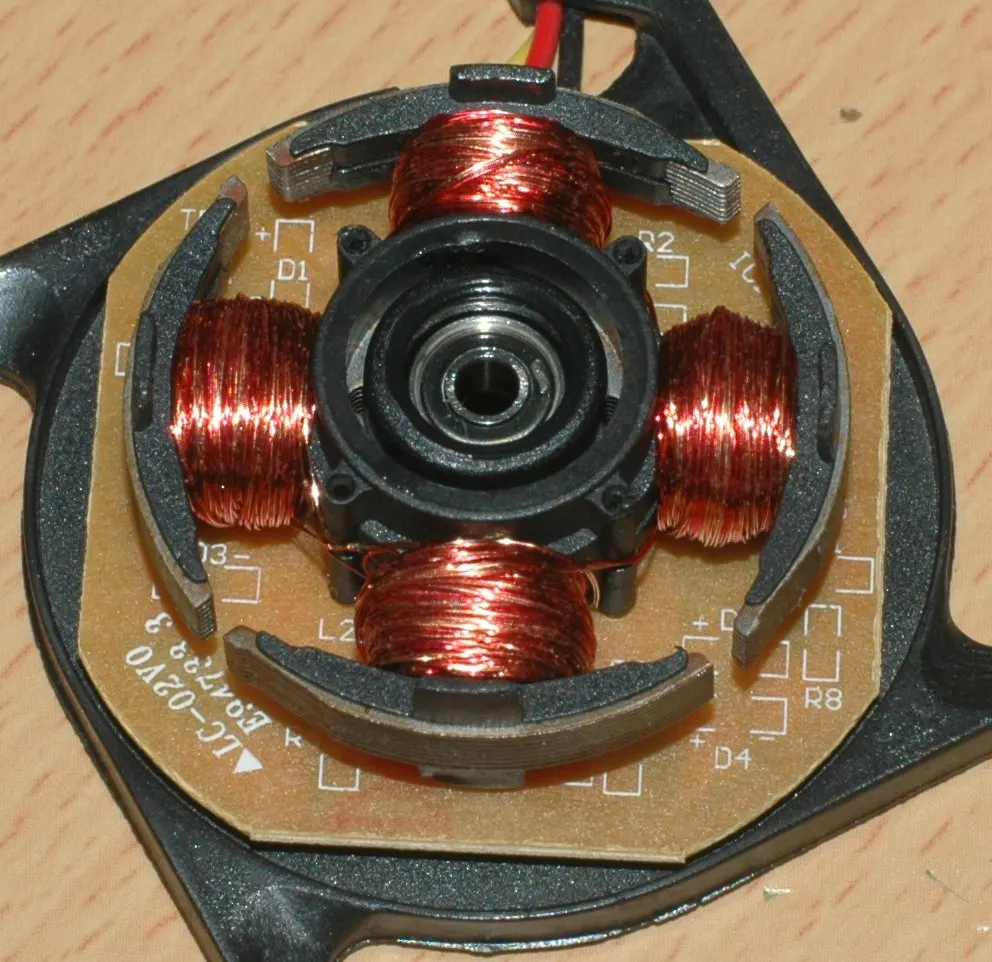
Estátor de un motor sin escobillas: las bobinas que la electrónica alimenta por turnos para hacer girar el rotor de imanes.Foto: No machine-readable author provided. Xmastree~commonswiki assumed (based on copyright claims). · Public domain · Wikimedia Commons
Rotor
Imanes permanentes (neodimio o ferrita)
Alimentación
Siempre a través de un controlador o variador electrónico
Rendimiento
Muy alto, por encima de los motores de inducción equivalentes
Usos
Vehículos eléctricos, bombas y ventiladores eficientes, electrodomésticos, drones, robótica
Un motor de imanes permanentes sustituye la bobina de excitación (o la jaula) del rotor por imanes. Sin escobillas, sin corriente en el rotor y, por tanto, con muchas menos pérdidas. A cambio, no puede conectarse directamente a la red: necesita un controlador electrónico que alimente el estátor en el momento justo.
Cómo funciona
El rotor lleva imanes permanentes con polos norte y sur alternados.
El estátor tiene bobinas trifásicas, como un motor de inducción.
El controlador sabe en qué posición está el rotor (con sensores Hall, un encóder o estimándola por la tensión que genera el motor) y alimenta las bobinas para que su campo vaya siempre por delante de los imanes.
El rotor sigue al campo y gira sincronizado con él, a la velocidad que decida el controlador.
El de rotor exterior da más par en poco espacio (drones, ventiladores)
Ventajas e inconvenientes
A favor
En contra
Rendimiento muy alto, también a carga parcial
Necesita siempre electrónica
Mucha potencia en poco peso y volumen
Imanes de tierras raras: coste y dependencia de suministro
Sin escobillas: poco mantenimiento
Genera tensión al girar arrastrado
Control preciso de par y velocidad
Riesgo de desmagnetización por temperatura o corrientes altas
Dónde se usan
Vehículos eléctricos e híbridos.
Bombas de circulación y ventiladores de alta eficiencia (los «EC» de climatización).
Electrodomésticos con motor «inverter» (lavadoras, compresores de frigoríficos y aires acondicionados).
Ascensores sin reductora.
Aerogeneradores de accionamiento directo.
Drones, herramientas a batería, robótica.
Fallos típicos
Síntoma
Causa probable
No arranca o arranca a tirones
Sensor de posición averiado, fallo del controlador
Pérdida de par
Imanes debilitados por sobretemperatura
Ruido y vibraciones
Rodamientos, imanes despegados
Fallo del controlador
Sobrecorriente, sobretensión al frenar, calor
Mantenimiento
Rodamientos y limpieza.
Revisión del controlador: ventilación, conexiones, registro de alarmas.
Comprobación de aislamiento del estátor (desconectado del controlador).
Normativa aplicable
REBT, ITC-BT-47 para los motores en instalaciones.
Reglamento (UE) 2019/1781 de ecodiseño, que alcanza a muchos motores y a sus variadores.
Gráficos interactivos
Mueve los controles y mira qué pasa. Son modelos simplificados para entender la idea.
17 / 40
Motor de inducción: par y velocidad
Gira a 1440 rpm: deslizamiento del 4 %. Más carga, más deslizamiento.
Un motor asíncrono de 4 polos (1500 rpm de sincronismo) gira un poco más despacio cuanto más carga mueve. Si la carga supera el par máximo, se frena y se cala.
Supuestos del modelo
Motor asíncrono de 4 polos a 50 Hz, con la curva de par aproximada por la fórmula de Kloss (deslizamiento de par máximo del 20 %, nominal del 4 %).
25 / 40
PWM: regular encendiendo y apagando
Encendido el 40 % del tiempo → valor medio de 4,8 V.
Encendiendo y apagando muy rápido, un motor o un LED solo «notan» el valor medio. Así regulan los variadores, los cargadores y las tiras LED sin perder energía en calor.
Supuestos del modelo
Señal ideal de 12 V, con flancos instantáneos.
16 / 40
El campo magnético de un cable
Con 50 A, a 10 cm hay unos 100 µT y a 1 m, 10 µT. El campo terrestre ronda los 45 µT en España.
Toda corriente crea un campo magnético en círculos alrededor del conductor, que se debilita con la distancia. En una manguera real, fase y neutro van juntos y sus campos casi se anulan.
Supuestos del modelo
Un conductor recto, largo y aislado, en el aire, con corriente continua o valor eficaz. B = μ0·I/(2π·r).
Seguridad
Peligro
Un motor de imanes que gira genera tensión en sus bornes aunque esté desconectado de la red, porque los imanes siempre están ahí. Si la carga lo arrastra (una bomba con flujo, un ventilador con viento, un vehículo empujado), hay tensión en los cables hacia el variador. Hay que bloquear el giro antes de trabajar.
Dudas habituales
¿Qué diferencia hay entre BLDC y PMSM?
Son primos. El BLDC se alimenta con corrientes de forma trapezoidal (dos fases a la vez, por pasos) y suele usar sensores Hall; es sencillo y barato. El PMSM se alimenta con corrientes senoidales y control vectorial; gira más suave y es el de los vehículos eléctricos y los servomotores.
¿Se desmagnetizan los imanes?
Pueden hacerlo si se calientan demasiado o si circulan corrientes muy altas (un cortocircuito). Los de neodimio pierden fuerza a partir de cierta temperatura según su grado. Por eso el controlador limita la corriente y vigila la temperatura.